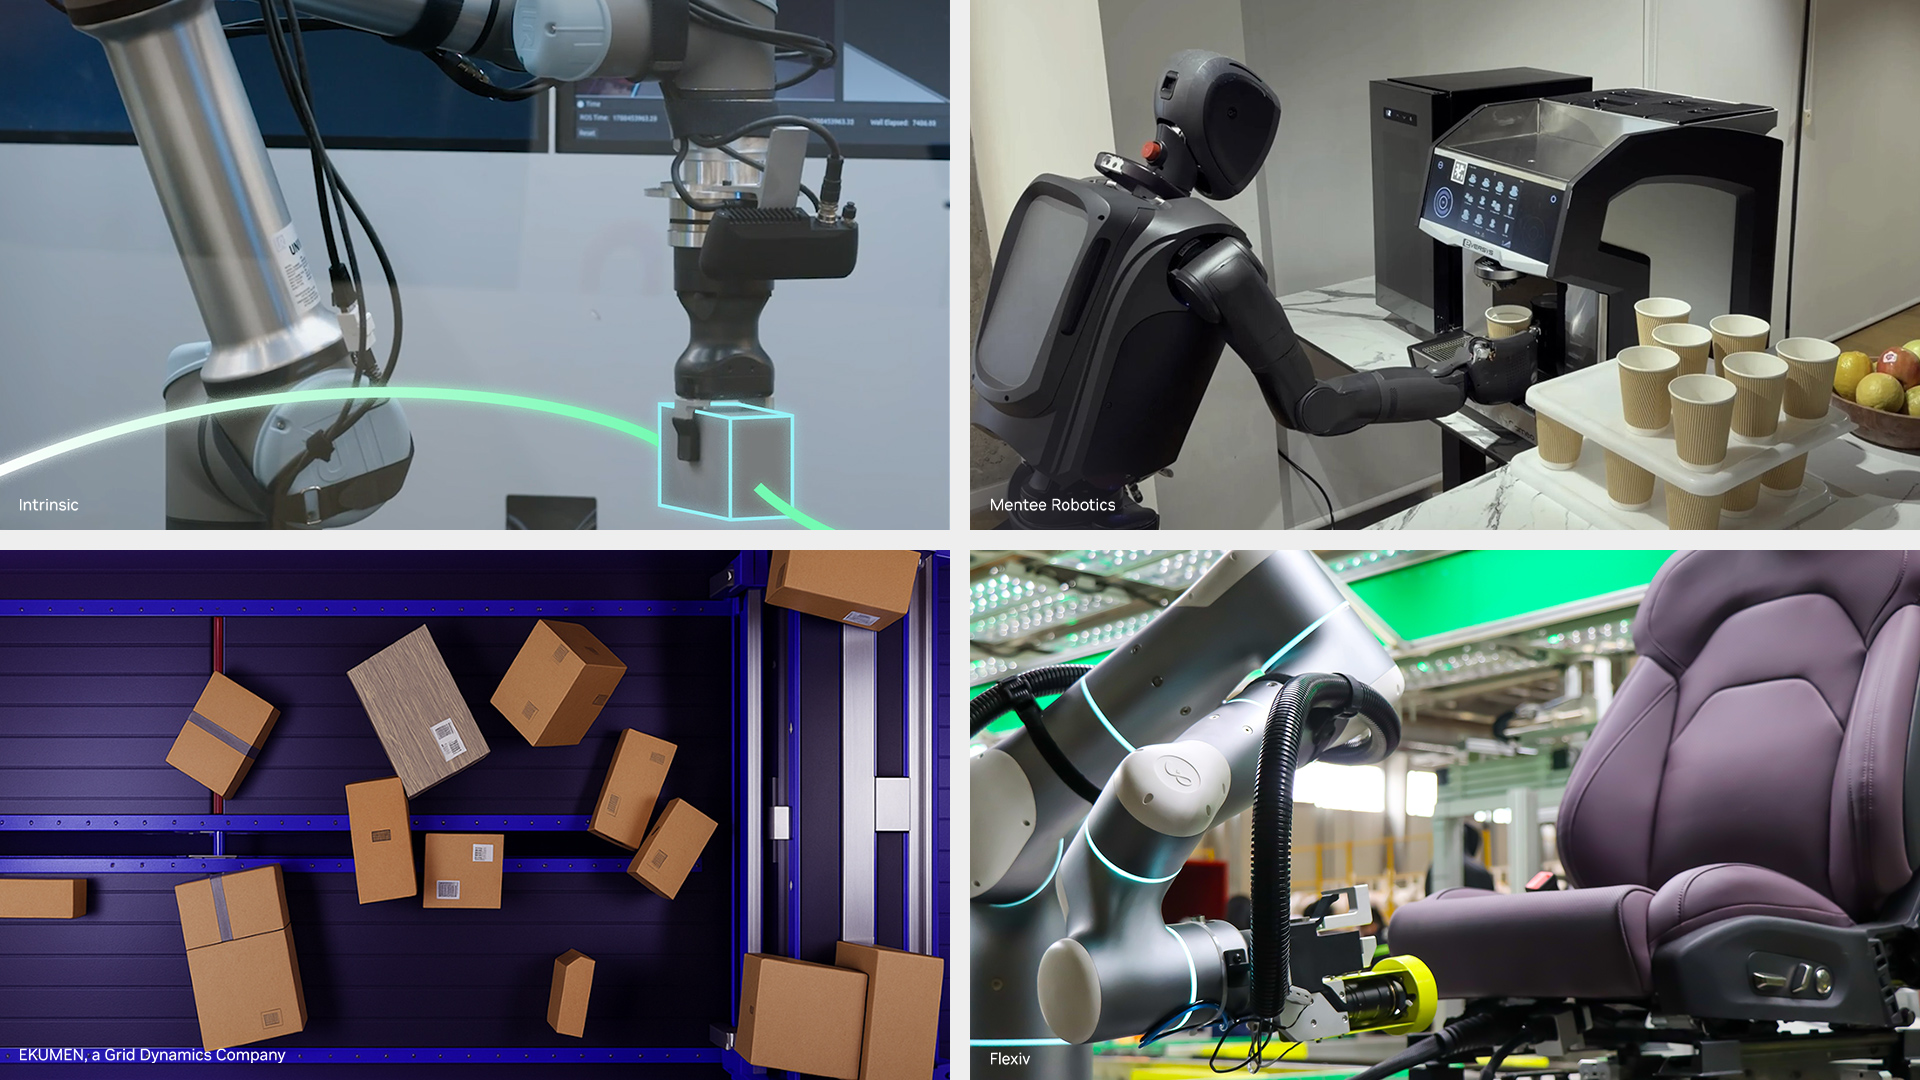
NVIDIAは2026年9月22日、ロボット開発を加速させるGPU加速パッケージ群「NVIDIA Isaac ROS 5.0」を発表しました。本バージョンでは、AIエージェントが開発プロセスを支援する新しいワークフローが導入されています。
AIエージェントによる開発の自動化
NVIDIA Isaac ROS 5.0は、AIエージェントがロボット開発のタスクを遂行できる「エージェント対応」の機能を多数備えています。具体的には、セットアップやマニピュレーション(操作)を支援する新しいスキルが導入されました。これにより、開発者はAIエージェントを活用して、反復的なタスクの自動化や複雑なコードベースのナビゲーションを効率化できます。
また、ステレオ知覚モデルをカメラや環境に合わせて微調整する「FoundationStereo」のファインチューニングスキルも追加されました。さらに、物体の姿勢推定を行う「FoundationPose」では、エージェントが利用可能な推論ライブラリが提供され、物体の位置や向きの追跡速度が最大5.5倍に向上しています。これらにより、開発者の意図を迅速に動作するアプリケーションへと変換することが可能になります。
プラットフォームの拡張と対応環境
本リリースでは、ROS LyricalおよびUbuntu 24.04への対応が開始されました。NVIDIAはOpen Source Robotics Allianceと協力し、ROS Lyricalに標準的なデータハンドリングインターフェースを寄与しています。これにより、GPUを含む異なるコンピューティングハードウェア間で、ロボティクスソフトウェアを効率的に動作させることが可能になります。
実行環境については、エントリーレベルのNVIDIA Jetson Orin Nanoから、高性能なJetson Thorまで、スケーラブルなコンピューティングプラットフォームをサポートしています。これにより、開発者は高度化するロボティクスワークロードに合わせて、開発から実機へのデプロイまでシームレスに移行できます。